Es probable que los aficionados al aeromodelismo estén familiarizados con el sistema de dirección. El servomotor desempeña un papel fundamental en el aeromodelismo, especialmente en los modelos de aviones y barcos de ala fija. La dirección, el despegue y el aterrizaje dependen del sistema de dirección. Las alas giran hacia adelante y hacia atrás, lo que requiere la tracción del servomotor.
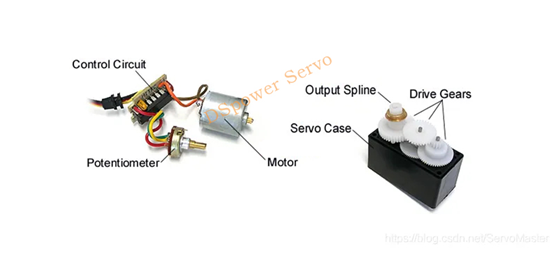
Los servomotores también se conocen como micro servomotores. La estructura del mecanismo de dirección es relativamente simple. Generalmente, consta de un pequeño motor de CC (motor pequeño) y un conjunto de engranajes reductores, además de un potenciómetro (conectado al reductor para funcionar como sensor de posición), una placa de circuito de control (que generalmente incluye un comparador de voltaje, una entrada de señal y una fuente de alimentación).
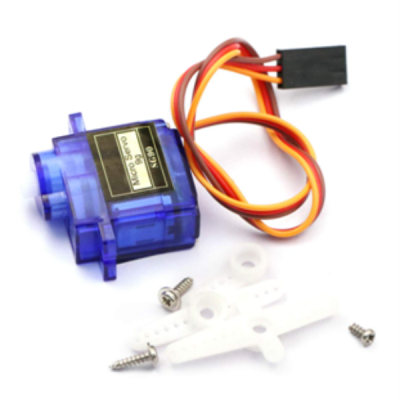
A diferencia del principio del motor paso a paso, el servomotor es esencialmente un sistema compuesto por un motor de CC y varios componentes. El motor paso a paso se basa en la energización de la bobina del estátor para generar un campo magnético que atrae el rotor de imán permanente o actúa sobre el núcleo de reluctancia del estátor para girar a una posición específica. En esencia, el error es muy pequeño y generalmente no requiere control de retroalimentación. La alimentación del mini servomotor de la caja de dirección proviene del motor de CC, por lo que debe contar con un controlador que envíe comandos al motor de CC, y en el sistema de la caja de dirección sí existe control de retroalimentación.
El engranaje de salida del grupo reductor dentro de la caja de dirección está conectado a un potenciómetro para formar un sensor de posición, de modo que el ángulo de rotación de esta caja de dirección se ve afectado por el ángulo de rotación del potenciómetro. Ambos extremos de este potenciómetro están conectados a los polos positivo y negativo de la fuente de alimentación de entrada, y el extremo deslizante está conectado al eje de rotación. Las señales se introducen simultáneamente en un comparador de voltaje (amplificador operacional), cuya alimentación se conecta a la fuente de alimentación de entrada. La señal de control de entrada es una señal modulada por ancho de pulsos (PWM), que varía el voltaje promedio en proporción al voltaje alto durante un período medio. Este comparador de voltaje de entrada.
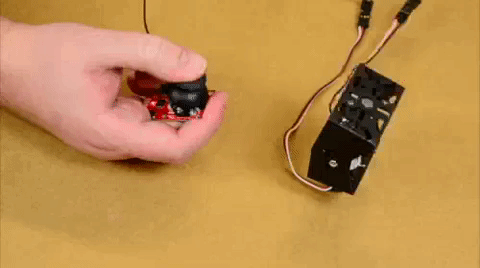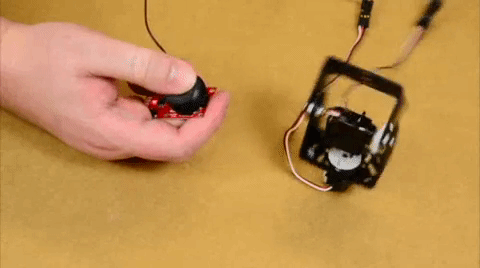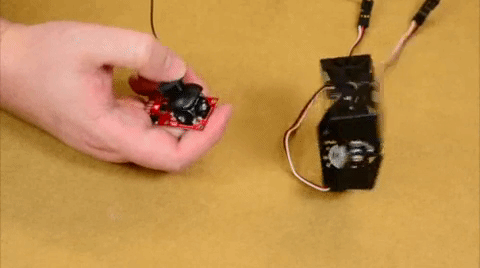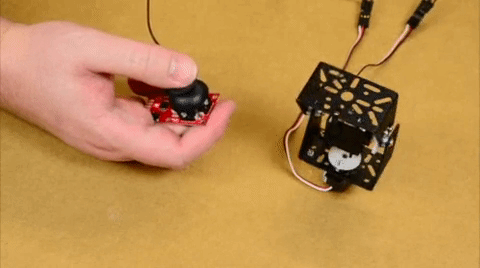
Al comparar el voltaje promedio de la señal de entrada con el voltaje del sensor de posición, por ejemplo, si el voltaje de entrada es mayor que el del sensor, el amplificador genera un voltaje de alimentación positivo; si es mayor que el del sensor, genera un voltaje de alimentación negativo (es decir, un voltaje inverso). Esto controla el sentido de giro del motor de CC y, a su vez, el de la dirección mediante el reductor de salida. Tal como se muestra en la imagen anterior. Si el potenciómetro no está conectado al engranaje de salida, puede acoplarse a otros ejes del reductor para lograr un mayor rango de giro, como 360°, controlando la relación de transmisión. Esto puede generar un error mayor, pero no acumulativo (es decir, el error no aumenta con el ángulo de rotación)..
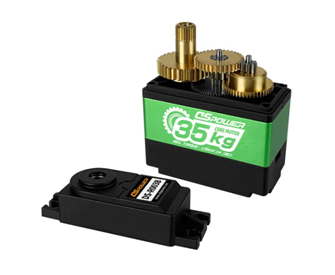
Gracias a su estructura sencilla y bajo coste, los mecanismos de dirección se utilizan en multitud de aplicaciones, no solo en aeromodelismo. También se emplean en diversos brazos robóticos, robots, coches teledirigidos, drones, hogares inteligentes, automatización industrial y otros campos. Permiten realizar diversas acciones mecánicas. Además, existen servomotores especiales de alto par y alta precisión para aplicaciones que requieren alta precisión o que exigen un par y una carga elevados.
Fecha de publicación: 20 de septiembre de 2022